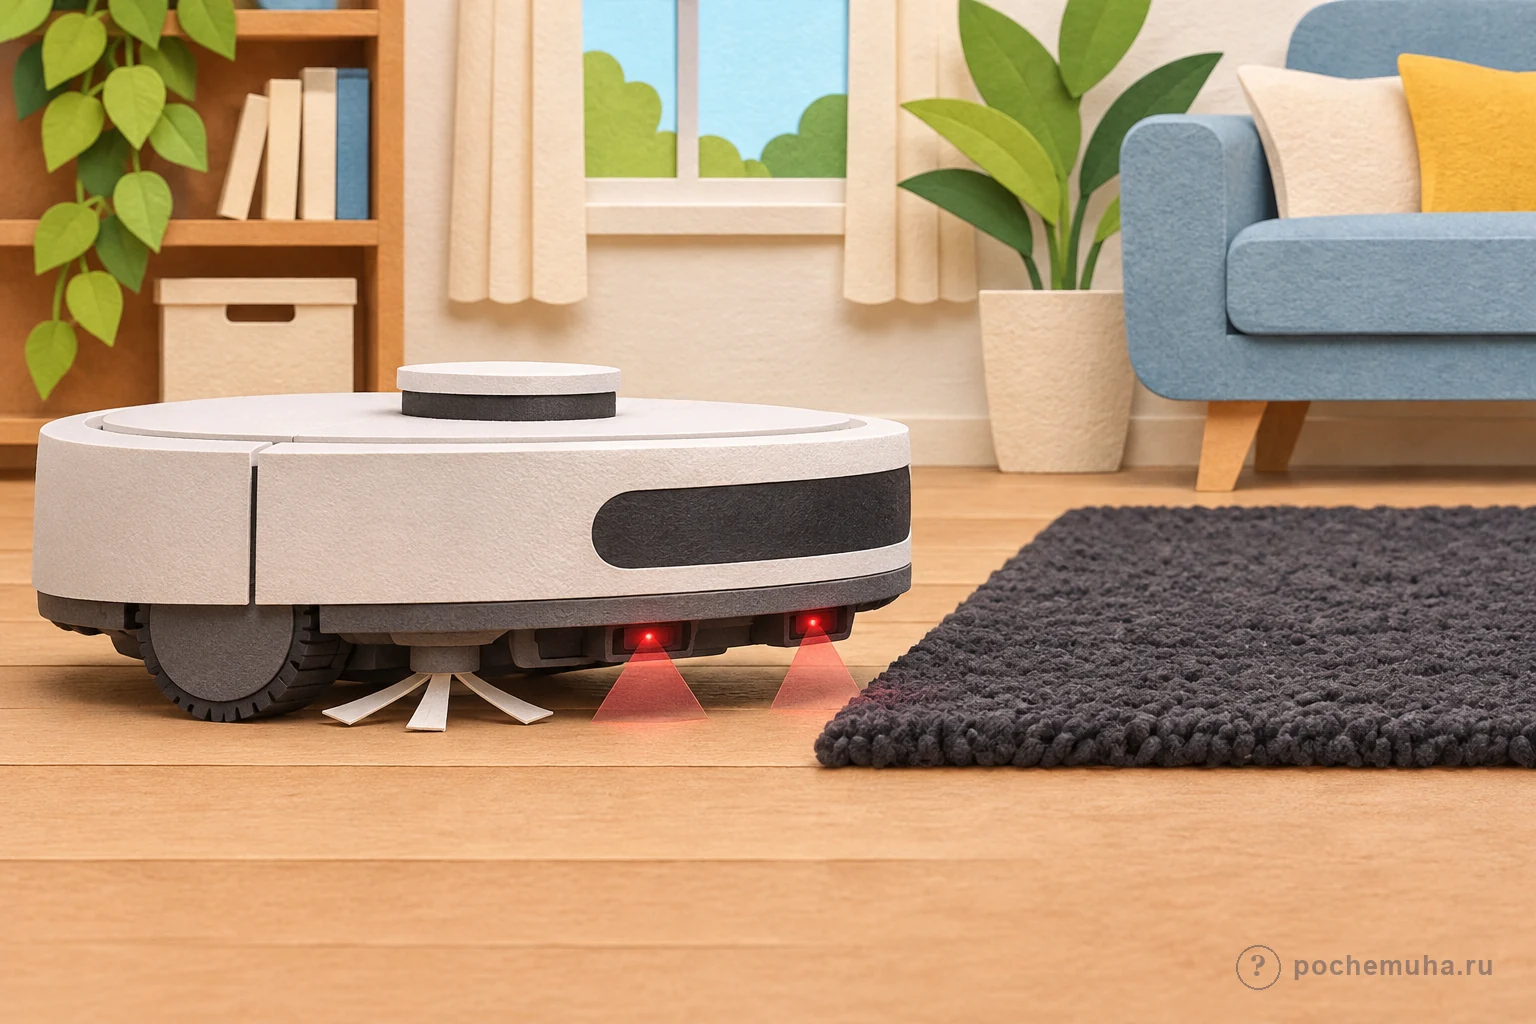
Некоторые роботы-пылесосы принимают чёрный ковёр за край лестницы, потому что нижние датчики перепада высоты не получают достаточно отражённого инфракрасного сигнала. Они направляют свет вниз и оценивают, вернулась ли его часть. На тёмном или особенно поглощающем покрытии отражение может быть слабым, и устройство ошибочно решает, что под ним пустота.
Как робот обнаруживает ступеньку
Большинство недорогих моделей используют направленные вниз датчики перепада высоты. Внутри пары датчиков есть излучатель инфракрасного света и приёмник. Излучатель посылает сигнал к полу, а приёмник проверяет, сколько света вернулось. Если возврат резко уменьшается, контроллер может распознать обрыв поверхности и остановить движение, чтобы робот не упал с лестницы.
Это не полноценное зрение, как у человека. Датчик не строит изображение ковра и не понимает, что перед ним ворс, плитка или лестница. Он измеряет отражение в определённом диапазоне и на коротком расстоянии. Алгоритм сравнивает сигнал с порогом, который подходит для безопасного движения по обычному полу.
На тёмном покрытии часть инфракрасного излучения может поглощаться, а не отражаться обратно. Если возвращённого света мало, робот получает данные, похожие на ситуацию, когда датчик направлен над краем ступени. Чтобы снизить риск падения, он поворачивает, объезжает участок или вообще не въезжает на ковёр. Для человека ковёр явно лежит на полу, но датчик видит только слабый сигнал.
Почему проблема возникает не на каждом чёрном ковре
Чёрный цвет сам по себе не является единственной причиной. Разные материалы отражают инфракрасное излучение по-разному, даже если глазу кажутся одинаково тёмными. Важны плотность ворса, блеск, узор, угол поверхности, расстояние от датчика до пола и порог конкретной модели. Один ковёр может возвращать достаточно сигнала, другой – нет.
Производители используют разные датчики и настройки. Одни модели имеют несколько инфракрасных пар, другие опираются на дополнительные камеры, лазерные сканеры, механические бамперы или ультразвук. Но навигационный лидар на верхней части устройства не всегда заменяет нижние датчики перепада высоты: он строит карту комнаты, тогда как нижний сенсор помогает не съехать с лестницы.
На реакцию могут влиять и загрязнения. Пыль, шерсть или налёт на окошке датчика изменяют путь излучения и отражённого сигнала. Если робот внезапно начал считать обычный пол обрывом или перестал распознавать ранее допустимый участок, стоит проверить инструкции и аккуратно очистить сенсор мягкой сухой тканью. Не нужно заливать корпус водой.
Почему разработчики выбирают осторожную реакцию
Для робота ошибка «ковёр принят за край» обычно означает, что он пропустил участок уборки. Ошибка «настоящая лестница принята за пол» может привести к падению, повреждению устройства и пола. Поэтому производители настраивают алгоритм так, чтобы при недостаточном сигнале устройство чаще отступало, а не рисковало продолжить движение.
Из-за этого робот кажется упрямым: он может объезжать безопасный коврик, потому что алгоритм трактует отражение как опасность. Некоторые модели позволяют менять чувствительность или режим уборки, но такие настройки зависят от устройства. Не стоит закрывать датчики лентой или отключать их самостоятельно, особенно если рядом есть лестницы или перепады высоты.
Напольный ковёр также взаимодействует с механикой робота. Высокий ворс может затруднить движение колёс и щёток, даже если датчики не считают его пропастью. Это отдельная причина отказа въезжать на поверхность, поэтому в инструкции нужно смотреть ограничения по высоте ворса и типу покрытия. Подобно сенсорному экрану, который реагирует на свойства поверхности и проводимость, нижний датчик робота зависит от сигнала, а не от бытового названия предмета. Подробнее о другой технологии распознавания можно прочитать в статье о том, почему сенсорный экран плохо реагирует на пальцы в обычных перчатках.
Что можно проверить владельцу
Сначала нужно убедиться, что ковёр подходит модели по толщине и длине ворса. Затем осмотреть сенсорные окна снизу, убрать пыль и проверить, не застрял ли мусор у колёс. Если производитель предусмотрел режим ковров или настройку датчиков для определённых покрытий, можно воспользоваться инструкцией. Универсального способа отключить распознавание обрыва без риска не существует.
Если робот устойчиво избегает ковра, а чистые датчики не меняют поведение, причина может быть в конструкции покрытия и чувствительности конкретной модели. Устройство не «боится чёрного цвета» как человек: оно выполняет защитный алгоритм по слабому отражённому сигналу. Иногда помогает более контрастная и отражающая окантовка, но она должна быть разрешена производителем и не должна мешать распознаванию настоящих краёв.
Инфракрасный свет невидим человеку, поэтому отсутствие заметного свечения не означает, что датчик не работает. Некоторые телефоны могут показывать часть инфракрасного излучения камерой, но это не является надёжной проверкой точности сенсора. Устройства используют разные длины волн и схемы, а камера смартфона фильтрует свет по-своему.
Датчик оценивает не «чёрный пигмент» в абстрактном смысле, а количество отражённого света от конкретной поверхности в заданной геометрии. Глянцевый тёмный пол может направить часть света в сторону и дать низкий сигнал, а матовый серый ковёр способен отразить достаточно. Поэтому одинаковый цвет на глаз не гарантирует одинаковые показания.
После очистки сенсоров важно поставить робот на обычную ровную поверхность и запустить небольшую проверку по инструкции. Не стоит проводить эксперимент рядом с лестницей, закрыв один из датчиков или заставляя устройство проехать через край. Защитный алгоритм сделан специально для того, чтобы остановить робота в неопределённой ситуации, даже если ковёр фактически безопасен.
При выборе нового устройства полезно проверить технические ограничения именно его версии. У одного бренда разные модели способны использовать разные схемы датчиков. Подробное руководство по другим параметрам уборочной техники есть в статье о том, как выбрать пылесос.
Итак, часть роботов-пылесосов объезжает чёрные ковры, потому что отражённый инфракрасный сигнал от них слаб, и датчики ошибочно распознают перепад высоты. Реакция зависит не только от цвета, но также от материала, ворса и модели. Защитная остановка нужна, чтобы не упасть с лестницы, поэтому изменять датчики следует только способом, разрешённым производителем.